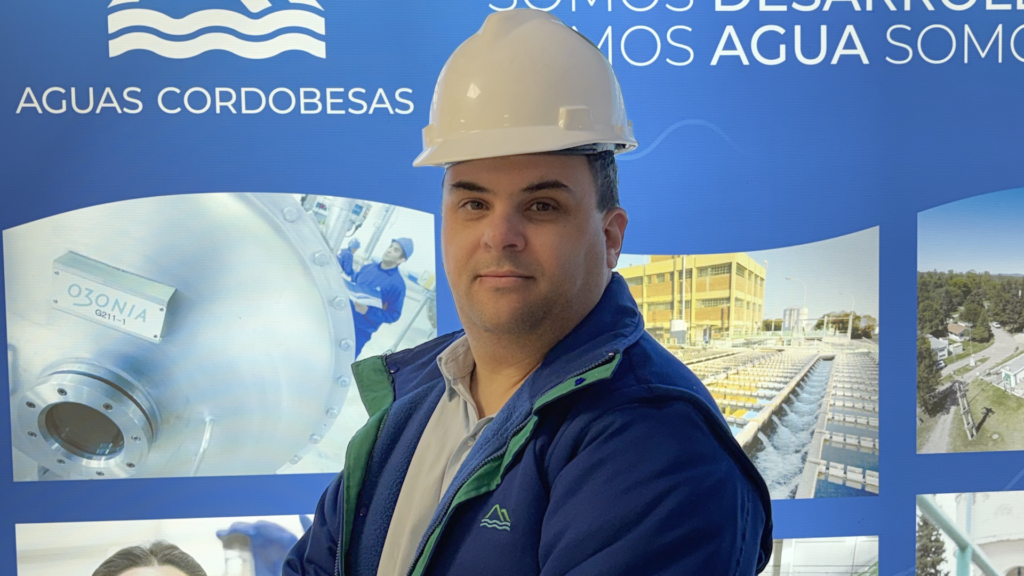
Entrevista con Dimas Benasulin, ingeniero electrónico del área de Automatización de Aguas Cordobesas, sobre ROBOTUBE, un prototipo de inspección de bajo costo.
P: ¿Qué te llevó a pensar en un robot descartable en lugar de uno robusto y reutilizable?
DB: Todo empezó por una necesidad concreta. El área de Civil y la parte hidráulica nos plantearon que querían inspeccionar algunas cañerías y ductos de los filtros por dentro. Fuimos a ver qué había en el mercado y encontramos equipos que resisten todo el recorrido y vuelven sanos y salvos, pero con precios de alrededor de 40.000 dólares, con cordón umbilical y toda una serie de cuestiones asociadas. Era un costo que la empresa no podía afrontar.
Ahí surgió la idea de hacer algo de extremadamente bajo costo. Con ese espíritu lo pensé.
P: ¿Cómo es hoy la inspección de cañerías en Aguas Cordobesas y qué limitaciones tiene?
DB: Hay lugares confinados donde el acceso para una persona es muy riesgoso, y a la vez hay mantenimientos preventivos, y hasta predictivos, que solo se pueden hacer con una inspección desde adentro. Gran parte de la red de cañerías es subterránea, así que ¿cómo anticipás en qué lugar exacto se va a producir una rotura? Está bien, cuando se rompe te das cuenta porque sale agua pero lo difícil es adelantarse.
Hoy contamos además con un equipo de detección de fugas. Esta herramienta no lo reemplaza: lo complementa y permite resolver cosas que con los métodos tradicionales no podríamos.
P: Venís del área de Automatización: ¿qué de tu experiencia previa te sirvió para esto?
DB: Soy ingeniero electrónico, con especialización en control de procesos, y mi función figura oficialmente como system programer. El área se ocupa del mantenimiento y de los nuevos proyectos de automatismos de todo el proceso de potabilización: desde que se toma el agua hasta la distribución, pasando por las comunicaciones y la configuración de los equipos. Hoy atendemos las dos plantas y también el bombeo del acueducto en Despeñaderos, es decir, prácticamente tres plantas, con muchos equipos que se operan de manera remota.
Programamos los PLC, que son las computadoras del nivel de control, y el SCADA, que es la supervisión en el nivel más alto. Cubrimos toda la cadena, desde el sensor hasta el actuador: las bombas, su velocidad, la dosificación de químicos. También hay estaciones de medición remota de algas para anticipar problemas en la potabilización, un pluviómetro en el cerro y puntos de medición de presión alrededor de la ciudad.
Ahora, en el área no fabricamos robots. Nuestra actividad va por otro lado. Con el tiempo apareció este fenómeno disruptivo que es la inteligencia artificial, y convirtió el prototipo de un robot en algo factible, al menos con el conocimiento que yo tengo.
P: ¿Cómo es físicamente “Robotube”? ¿Qué tamaño tiene y por qué tipo de tuberías puede desplazarse?
DB: El cuerpo del robot, el chasis, las ruedas y la forma de la cubierta para tener tracción, lo diseñé y lo dibujé yo, porque en eso la IA todavía no es muy buena. El modelo nuevo tiene unas patas largas que lo hacen parecer un mosquito, justamente para que pueda andar en el agua.
P: ¿Qué materiales y componentes usaste? ¿Cuánto cuesta aproximadamente cada unidad?
DB: Gran parte fue juntar piezas que ya estaban dispersas. La lámpara, por ejemplo, ya se había probado con éxito en la empresa, así que la reutilicé. La carcasa y el chasis son de plástico. Lo más costoso es la cámara, una GoPro, que ronda los 500.000 pesos. Sin contar la cámara, el costo de materiales no supera los 100.000 pesos.
P: ¿Cómo se desplaza y cómo captura las imágenes dentro de la tubería?
DB: Se maneja con un enlace de radio y un radiocontrol, que permite girar y cambiar de velocidad. Además hay supervisión de la batería, estado del enlace y otros parámetros propios de llevar esto a la realidad de manera eficiente. Las imágenes las toma la GoPro, que tiene conectividad Wi-Fi y saca fotos en 4K. La plataforma lleva baterías que le dan cierta autonomía para tomar las fotos.
P: ¿Cómo resolviste cosas como la iluminación, la humedad o los obstáculos?
DB: La iluminación es clave, porque trabaja en un ambiente completamente oscuro y la cámara necesita buena luz. La lámpara que usamos tiene una iluminación tremenda. Con la humedad, el diseño actual contempla consideraciones para que soporte un poco de agua. No es un submarino, pero aguanta.
El motor del progreso tecnológico no es lineal, es cíclico. La innovación es transformar una idea abstracta en una solución que podamos tocar, probar y romper.
P: ¿Qué significa en la práctica que sea “descartable”? ¿Se recupera o se abandona en la red?
DB: No significa dejarlo tirado. Está previsto que tenga un cable de vida para poder recuperarlo, una especie de cordón umbilical. “Descartable” quiere decir que, como el material es de bajo costo y no es un diseño hermético en acero inoxidable, lo vas a usar una determinada cantidad de veces, y con suerte puede funcionar mucho tiempo. Si un componente se daña, se reemplaza esa partecita y no perdiste nada. Es muy poca plata y, aun si se moja todo, te llevaste cinco fotos a tu casa y viste cómo estaba la cañería por dentro.
P: ¿Cuánto tiempo se tardó en programar a “Robotube” frente a una programación tradicional?
DB: De la idea al código funcional, un día. Si me creés. Lo que sí llevó tiempo fue el diseño físico del robot. Toda la parte de programación, donde hay mucho trabajo, la absorbió la inteligencia artificial. Hoy la IA es un acelerador tremendo: si no la hubiera tenido, el tiempo que me habría insumido habría sido abismal. Ya casi no tiene sentido aprender a programar a estos niveles; lo resolvés a golpe de prompts.
P: ¿Cómo se analizan las imágenes después? ¿Hay planes de incorporar IA también en el diagnóstico?
DB: Hoy se analizan las fotos que trae el robot. Hay un montón de mejoras posibles en la parte de visión que tienen que ver con la fotogrametría: si encontramos una fisura, saber cuánto mide. En algún tiempo quizás veamos inteligencia artificial haciendo predicciones de rotura, analizando grandes volúmenes de datos y el histórico. Es una herramienta más entre todas las posibles soluciones, un granito de arena. Podría detectar fisuras, corrosión, obstrucciones, de todo. Y no solo detectarlos, sino ver dónde están, para después armar un plan de acción y ejecutarlo en función de lo que se va recolectando. Antes una inspección era, más que nada, adivinar.
P: ¿Podría usarse en otras industrias o servicios?
DB: Yo lo veo como un carry, un equipo que te facilita llevar algo encima: puede ser una cámara, un brazo robótico para tomar una muestra. La aplicación queda abierta al requerimiento. Lo veo como un rover lunar, como los que manda la NASA a sacar fotos, pero para un lugar al que no podemos ir: una cañería, un ducto o cualquier lugar donde no conviene que haya una persona.
También hubo un caso para explorar una cañería de desagües cloacales, que es una atmósfera explosiva, y ahí nuestros motores, que son tradicionales, no sirven porque pueden provocar chispas. Habría que rediseñar el hardware con seguridad intrínseca, pero toda la parte de control y de toma de imágenes se podría reutilizar. Y lo mismo veo con los drones de inspección, que ya hacen en altura lo que antes requería andamios o personas colgadas.
P:¿Qué le dirías a alguien que tiene una idea pero cree que no tiene los recursos para llevarla adelante?
DB: Que hoy la barrera es mucho más baja. La inteligencia artificial permite materializar una idea que antes requería tiempo y conocimientos de programación que no teníamos disponibles. Además, con un espíritu low cost y reutilizando piezas que ya existen, se puede armar un prototipo con muy poca plata. Eso sí: muchas veces somos soluciones buscando problemas, así que conviene partir de una necesidad real.
P:¿Cuál es el próximo paso del proyecto?
DB: Depende de los requerimientos de la gente de Civil, de Hidráulica y de Planta. Podemos estudiar incorporar un distanciómetro láser para medir distancias adentro, hacer fotogrametría para conocer dimensiones, sumar un brazo para tomar muestras, o cambiar la CPU por una computadora de a bordo con mucha más capacidad. Hay que pensarlo flexible.
P: ¿Dónde te gustaría ver ROBOTUBE en cinco años?
DB: Es difícil preverlo con todos los avances de la inteligencia artificial. Va a depender mucho de las necesidades externas. Lo que sí tengo claro es que tiene que ser flexible y adaptarse a lo que nos pidan.
(*) Ing. Dimas Benasulin. Instructor certificado en Python en Cisco NET Academy desde 2021. System Programmer en el área de Automatización de Aguas Cordobesas. Profesor en la cátedra Análisis de Señales y Sistemas. Jefe de Trabajos prácticos en la cátedra Técnicas Digitales III de la Universidad Tecnológica Nacional – Facultad Regional Córdoba